

Dyluniad thermol modiwl rheoli gyriant manipulator robot
Mae robot yn beiriant awtomatig a all ddisodli bodau dynol i ymgymryd â llafur peryglus a chymhleth mewn amgylchedd heb strwythur. Mae'n gymhleth o beiriannau, electroneg, meddalwedd a chanfyddiad. Mae'n wahanol i gynhyrchion defnyddwyr. Mae yna lawer o rannau robot. Os na chaiff y cynllun rhagarweiniol ei ystyried yn llawn, bydd yn aml yn defnyddio llawer o adnoddau dynol a materol, ac weithiau'n arwain y corff cyfan. Felly, yn y broses ddatblygu gynnar, mae angen defnyddio dulliau dibynadwyedd fel dylunio mecanyddol, dyluniad thermol a dadansoddi hylif i osgoi risgiau, lleihau nifer y prawfesur a byrhau'r cylch datblygu.
Gofyniad Gwasgariad Gwres:
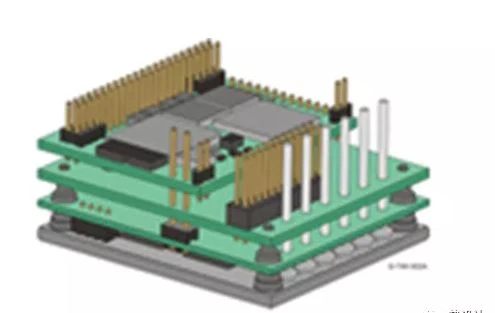
Fel y dangosir yn y chwedl, oherwydd cyfyngiad strwythur a chyfaint, mae angen integreiddio 7 modiwl rheoli gyriant ar y corff manipulator datblygu, ac mae pob modiwl rheoli gyriant yn rheoli modur. Mae'r modiwl rheoli gyriant yn swbstrad alwminiwm, sy'n lamineiddio clad copr wedi'i seilio ar fetel gyda swyddogaeth afradu gwres da; Gwrthiant tymheredd swbstrad alwminiwm (TS) y modiwl rheoli gyriant yw 85 ℃. Pan fydd y tymheredd yn uwch na 85 ℃, mae'r modiwl rheoli gyriant yn stopio gweithio. Yr argymhelliad swyddogol yw bod TS ≤ 80 ℃. Mae'r manipulator hwn yn cael ei gymhwyso i gynhyrchion robot meddygol. Tymheredd uchaf amgylchedd gwaith y robot yw 25 ℃, sydd â gofynion llym ar dymheredd y gragen. Mae saith modur yn gweithio ar yr un pryd: 10s ≤ t ≤ 1 munud, ac mae angen i'r tymheredd uchaf fod yn ≤ 51 ℃.
Dadansoddiadau Cyn-Cyfnod:
Mae'r modiwl rheoli gyriant yn swbstrad alwminiwm, felly mae angen i'r modiwl rheoli gyriant drosglwyddo gwres i'r strwythur trwy bad thermol. Yn ôl y cyfrifiad blaenorol, mae angen oeri aer gorfodol yn y gofod cyfyngedig i sicrhau'r gofynion afradu gwres cyffredinol; Mae dwy ffordd i gynllunio afradu gwres:
Mae modiwlau gyriant 1.Seven yn cael eu pastio ar sinc gwres, ac mae'r gragen fraich mecanyddol + ffan gwres echelinol + wedi'i gynllunio ar gyfer dwythell aer; Mae llwybr dargludiad thermol y dyluniad hwn fel a ganlyn: gyriant modiwl rheoli → pad thermol → sinc gwres → aer yn y ceudod (darfudiad gorfodol) → cragen ceudod → aer y tu allan i'r ceudod (darfudiad naturiol + ymbelydredd thermol). Fodd bynnag , Yn y dyluniad hwn, ni ellir cysylltu'r aer yn y ceudod yn uniongyrchol â'r aer y tu allan, ac mae gwrthiant thermol gwych yn y canol, arwain at y perfformiad thermol gwael.
2. Mae'r saith modiwl gyriant ynghlwm yn uniongyrchol â chragen y manipulator, yn ychwanegu dyluniad esgyll i gragen y manipulator, mae'r gefnogwr echelinol wedi'i osod y tu allan i gragen y manipulator, ac ychwanegir plât gorchudd ar gyfer dyluniad dwythell aer.
Efelychu Thermol:
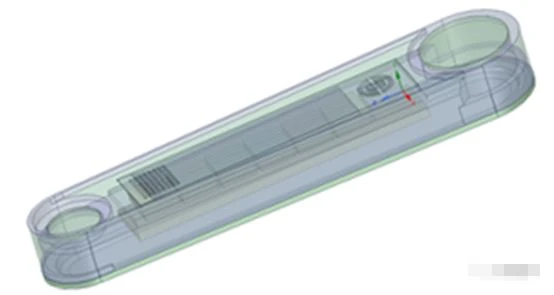
Gan ddefnyddio meddalwedd efelychu craff i symleiddio'r modiwl a bwrw ymlaen â'r dadansoddiad efelychiad thermol y data.
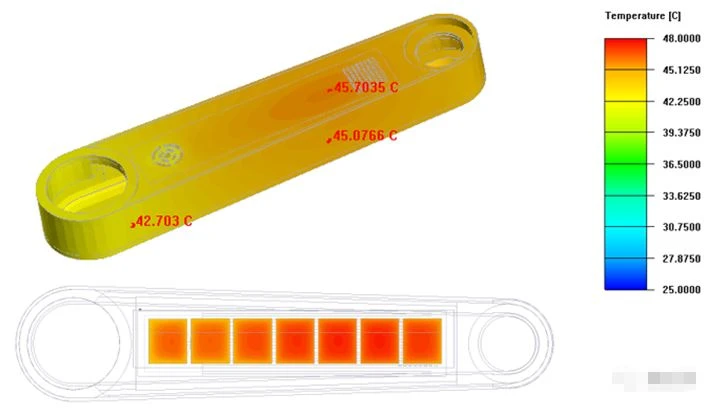
Yn ôl diagram cwmwl tymheredd efelychiad thermol y gragen, mae'r safle â thymheredd cragen uwch ar yr ochr dde, uchafswm y gragen uchaf=44.9 ℃, min=42.35 ℃, a swbstrad alwminiwm y bwrdd rheoli gyriant max=47.6 ℃ , sy'n cwrdd â'r gofynion dylunio
| Data Efelychu Thermol | |
| Rhan | Tymheredd Wrth Efelychu |
| Modiwl Gyrru 1 | 46.62 |
| Modiwl Gyrru 2 | 46.61 |
| Modiwl Gyrru 3 | 46.97 |
| Modiwl Gyrru 4 | 47.35 |
| Modiwl Gyrru 5 | 47.57 |
| Modiwl Gyrru 6 | 47.6 |
| Modiwl Gyrru 7 | 47.28 |
| Cragen uchaf | Uchafswm: 44.9 Munud: 42.35 |
| Cragen isaf | Uchafswm: 45.79 Munud: 37. 86 |
| Plât Clawr | Uchafswm: 45.72 Munud: 62. 86 |
Trwy ddadansoddiad dylunio thermol, gall peirianwyr fod â dealltwriaeth ddyfnach o sut mae dyluniad thermol wedi'i integreiddio i ddylunio strwythurol yng nghyfnod cynnar y dyluniad, a gellir defnyddio'r syniad hwn i gyfeirio ato yn y broses ddylunio ddilynol i lywio dyluniad strwythurol. Ar yr un pryd, gall efelychu thermol ddod o hyd i'r diffygion yn y dyluniad yn gyflym a gwneud y gorau o'r cyfeiriad dylunio.


